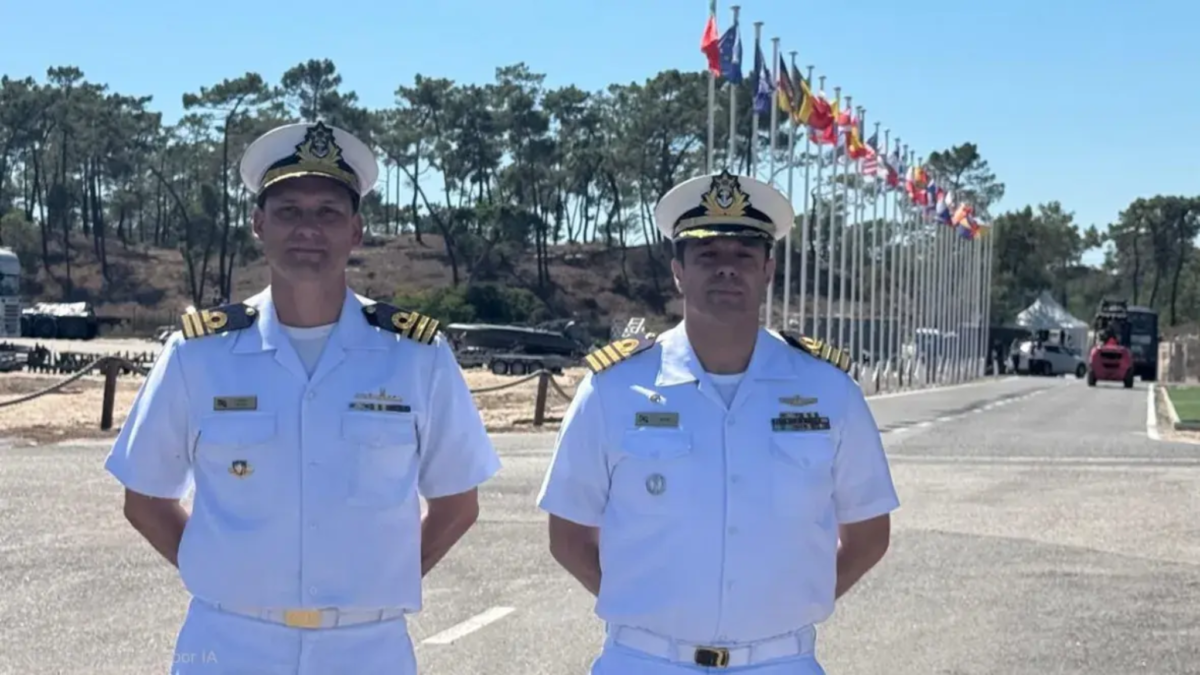
O REPMUS 2026 reuniu tecnologias de sistemas marítimos não tripulados em Portugal e contou com a participação de representantes da Marinha do Brasil. Durante o exercício, militares do Centro de Análises de Sistemas Navais (CASNAV) acompanharam demonstrações de sistemas marítimos não tripulados, incluindo o veículo de superfície “Trator do Mar”, da Marinha Portuguesa. A experiência poderá contribuir para o aperfeiçoamento de projetos nacionais, entre eles o PRISMA.
REPMUS 2026 reúne tecnologias de sistemas marítimos não tripulados
A participação do CASNAV ocorreu entre 14 e 21 de setembro, nas regiões de Troia e Sesimbra, em Portugal, como parte da Operação REPMUS (Robotic Experimentation and Prototyping with Maritime Unmanned Systems).
Organizado pela Marinha Portuguesa em colaboração com instituições acadêmicas e organizações internacionais, o exercício reúne militares, pesquisadores e empresas para experimentar e avaliar tecnologias destinadas à operação de sistemas não tripulados no ambiente marítimo.
A comitiva brasileira foi composta pelo diretor do CASNAV, Capitão de Mar e Guerra Hugo Leonardo Fernandes da Costa; pelo encarregado da Divisão de Sistemas Autônomos, Virtuais e Inteligentes, Capitão de Fragata Rodrigo da Silva Vieira; e pelo Capitão-Tenente (EN) Douglas Silva de Lima.
Durante as atividades, os representantes brasileiros acompanharam demonstrações da Célula de Inovação e Experimentação Operacional de Sistemas Não Tripulados (CEOV), da Marinha Portuguesa, incluindo a preparação e a operação de veículos de superfície.
Veículo não tripulado português opera com sonar multifeixe
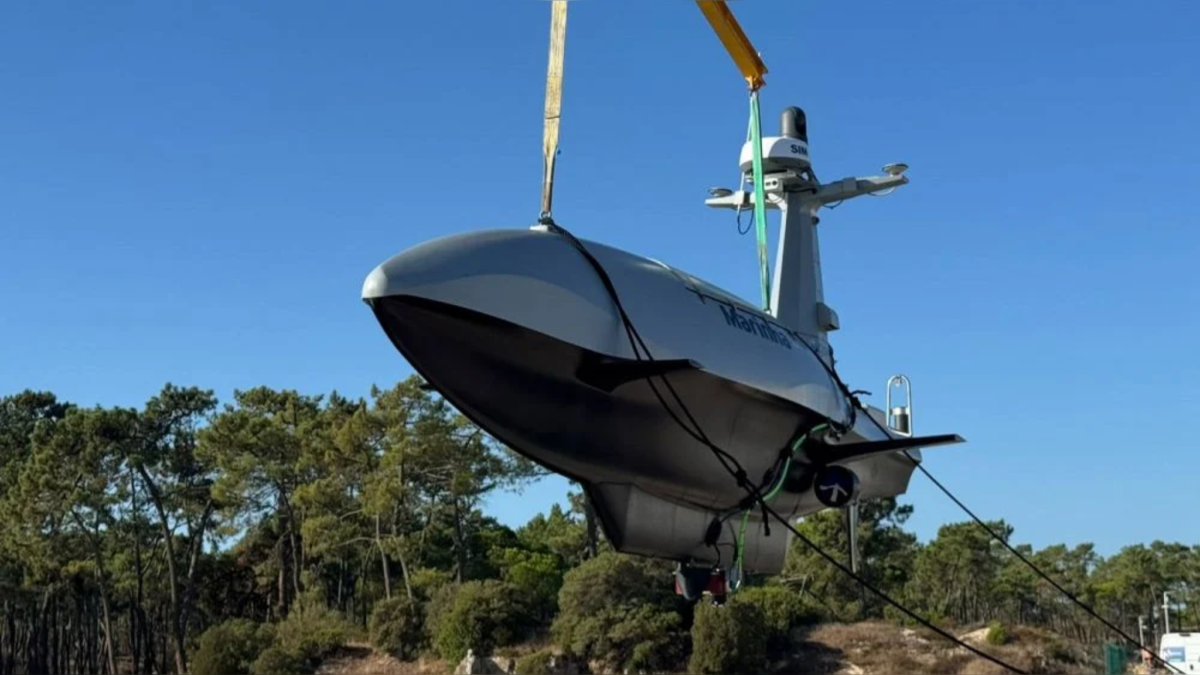
Um dos destaques observados pela comitiva foi o USV (Unmanned Surface Vehicle) “Trator do Mar”, da Marinha Portuguesa. O veículo de superfície não tripulado foi empregado em missões de varredura com sonar multifeixe na região de Sesimbra, enquanto era operado remotamente a partir de uma estação de controle instalada em Troia.
O sonar multifeixe utiliza sinais acústicos para coletar informações sobre o fundo marinho, permitindo levantamentos de profundidade e a caracterização do relevo subaquático.
A demonstração evidencia uma aplicação prática dos sistemas marítimos não tripulados: executar tarefas de coleta de dados sem a necessidade de manter uma tripulação embarcada na plataforma utilizada.
O emprego de veículos desse tipo depende da integração entre sensores, comunicações e sistemas de controle, além das características técnicas de cada equipamento e das exigências da missão.
Experiência internacional pode contribuir para o projeto PRISMA
Além da operação do “Trator do Mar”, os representantes do CASNAV acompanharam demonstrações de tecnologias voltadas ao controle de múltiplos veículos, à integração de dados de sensores e ao emprego de inteligência artificial no ambiente marítimo.
A programação também incluiu soluções de estações de controle transportáveis, configurações modulares de equipamentos e compartilhamento de informações entre diferentes plataformas.
Segundo o CASNAV, os conhecimentos obtidos durante o exercício fornecem subsídios para o aperfeiçoamento dos projetos em desenvolvimento no Centro, especialmente o PRISMA, voltado a sistemas marítimos autônomos.
Entre as áreas que podem se beneficiar desse intercâmbio estão o planejamento de missões, a distribuição de tarefas e o monitoramento de sistemas embarcados.
É importante distinguir, entretanto, a observação de tecnologias estrangeiras de sua incorporação efetiva a um projeto brasileiro. A divulgação oficial do CASNAV não informa que o PRISMA tenha sido testado durante o REPMUS 2026 nem anuncia a implementação imediata de melhorias decorrentes da participação.
Sistemas marítimos autônomos ampliam possibilidades operacionais
Os sistemas marítimos não tripulados vêm sendo desenvolvidos para diferentes aplicações, desde levantamentos hidrográficos e coleta de dados até atividades de monitoramento e apoio a missões navais.
Essas plataformas podem ser operadas remotamente ou incorporar diferentes níveis de automação, conforme sua configuração. A capacidade de executar tarefas sem tripulação embarcada também permite separar a posição dos operadores daquela do veículo empregado.
No contexto militar, a integração de sensores, o planejamento de missões e a coordenação entre diferentes plataformas representam desafios importantes para transformar soluções experimentais em capacidades operacionais confiáveis.
A experiência do REPMUS oferece à Marinha do Brasil a oportunidade de acompanhar abordagens internacionais para esses desafios e identificar referências técnicas relevantes para o desenvolvimento de seus próprios sistemas.
Cooperação naval fortalece o intercâmbio tecnológico
A participação do CASNAV na Operação REPMUS 2026 ampliou o intercâmbio técnico com a Marinha Portuguesa e com equipes internacionais envolvidas na experimentação de sistemas marítimos não tripulados.
Para o Brasil, o acompanhamento dessas tecnologias pode contribuir para o amadurecimento de projetos nacionais e para a evolução de capacidades relacionadas à operação remota, à integração de sensores e ao gerenciamento de plataformas marítimas.
O próximo ponto a acompanhar é a evolução do PRISMA e a eventual divulgação de resultados concretos relacionados ao aperfeiçoamento do sistema.
Até que novos dados sejam apresentados oficialmente, a principal contribuição documentada da participação brasileira no REPMUS 2026 é o intercâmbio técnico e a identificação de oportunidades para o desenvolvimento de capacidades nacionais em sistemas marítimos autônomos.
Leia também
Crédito
Fonte: Centro de Análises de Sistemas Navais (CASNAV) — Marinha do Brasil.
Texto e adaptação: Jhonanta Marcelino Editor-chefe — Zona de Manobra